浪潮之巅 工业机器人领域的信息科技技术开发图景
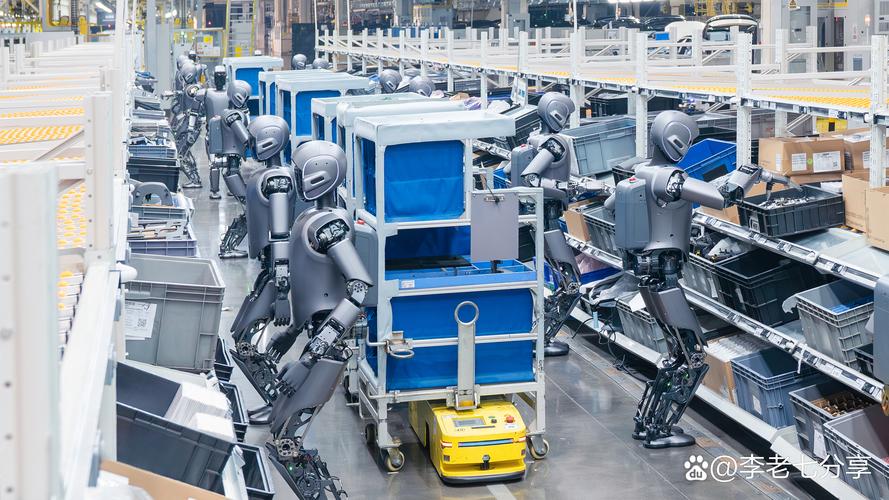
当科技浪潮奔涌向前,工业机器人已不再是简单的机械臂与执行器的集合体,而是逐渐演变为集感知、计算、通信与控制于一体的智能信息物理系统。在这一波澜壮阔的演进进程中,信息科技专业领域内的技术开发,正在从底层架构到上层应用,全方位重塑工业机器人的能力边界与应用形态。
一、边缘计算与实时控制:让决策更靠近现场
传统工业机器人依赖 centralized 控制架构,所有感知数据上传至中央控制器或云端处理后,再下发指令。这种方式在时延敏感型场景中往往力不从心。边缘计算的引入,将算力下沉至机器人本体或产线边缘节点,使运动规划、力控闭环与视觉伺服等任务在毫秒级完成。信息科技领域围绕实时操作系统(RTOS)、异构计算调度与时间敏感网络(TSN)展开的技术开发,为机器人提供了确定性通信与低时延计算的底层支撑,使高精度协同作业与动态避障成为可能。
二、机器视觉与多模态感知融合:赋予机器人“理解”环境的能力
工业机器人的智能化,首先体现为对环境的结构化理解。信息科技专业领域在深度学习方法、点云处理与多传感器融合方面持续突破:3D 视觉引导机器人完成无序抓取,红外与可见光融合提升缺陷检测鲁棒性,触觉与力觉信息结合实现精密装配。尤其值得关注的是,基于神经辐射场(NeRF)与高斯泼溅(Gaussian Splatting)的三维重建技术正逐步进入工业场景,为机器人提供更高保真度的环境建模能力,推动从“示教再现”向“感知—决策—执行”闭环的范式迁移。
三、数字孪生与工业软件:在虚拟空间中预演现实
数字孪生技术是信息科技与工业机器人深度融合的典型代表。通过在虚拟空间中构建机器人本体、产线与工艺流程的高保真映射,开发者能够在部署前完成运动学验证、节拍优化与碰撞检测,大幅降低现场调试成本。围绕数字孪生的技术开发涵盖物理引擎、实时数据同步、模型降阶与仿真—实测闭环校准等方向。与此工业软件栈的云原生改造、低代码编程接口与开放式控制器架构,正在降低机器人应用开发的门槛,使工艺工程师而非仅有软件专家才能完成产线级编程与重构。
四、5G/6G 与云边端协同:打破有线连接的桎梏
工业场景对可靠性与确定性的苛刻要求,曾长期限制无线技术在机器人控制中的应用。5G 超可靠低时延通信(URLLC)与时间敏感网络相结合,使无线化机器人集群控制成为可能;6G 研究中的通感一体化与智能超表面技术,则进一步描绘了机器人可以在复杂电磁环境中自适应组网的图景。信息科技领域围绕云边端协同架构、任务卸载策略与网络切片的技术开发,正推动工业机器人从单机智能走向群体智能,支撑大规模柔性产线的快速重构与动态调度。
五、信息安全与功能安全:智能化的底线保障
随着工业机器人接入企业网络与云平台,攻击面显著扩大。信息科技领域在零信任架构、轻量级加密协议、入侵检测与供应链安全方面展开技术开发,以应对固件篡改、指令注入与数据窃取等威胁。与此功能安全与信息安全的一体化设计成为趋势:安全 PLC 与信息安全模块的协同验证、基于硬可信根的安全启动机制,正在成为新一代机器人控制器的标准配置。
六、开放生态与标准化:技术开发的规模化路径
工业机器人信息科技技术开发的最终价值,在于形成可复用、可互操作的开放生态。ROS 2 的实时性改进与 DDS 通信中间件的工业级应用,OPC UA over TSN 的标准化推进,以及机器人即服务(RaaS)模式的兴起,都在推动技术开发成果从实验室走向产线。开源社区、行业联盟与标准组织的协同,正在为工业机器人信息科技的技术开发建立共同的接口语言与测试基准。
工业机器人领域的信息科技技术开发,是一场从计算架构、感知方法、软件范式到安全体系的系统性变革。浪潮奔涌之下,技术开发的着力点不再局限于单一指标的提升,而在于构建感知—计算—通信—控制—安全一体化的信息物理系统能力。对于信息科技从业者而言,唯有深入理解工业场景的约束条件与价值逻辑,才能让技术开发真正落地为生产力,在波澜壮阔的产业变革中占据主动。